ทำไมต้องเป็น "3 มิติ"
กล้องธรรมดาให้ภาพ 2 มิติ รู้ว่าสิ่งของอยู่ตรงไหนในภาพ แต่ไม่รู้ว่าสูงเท่าไรหรืออยู่ห่างเท่าไร เงาบนพื้นกับคนที่ยืนอยู่จึงอาจดูคล้ายกันในมุมมองของซอฟต์แวร์
ภาพระยะลึก (depth image) เพิ่ม
- เงาและแสงสะท้อน ไม่มีความสูง เครื่องจึงไม่นับ
- คนที่เดินชิดกัน มีศีรษะแยกเป็นจุดสูงคนละจุด เครื่องแยกได้แม้ไหล่ชนกัน
- วัตถุที่เตี้ยกว่าคน เช่น รถเข็นช้อปปิ้ง แยกออกได้ด้วยความสูง
รู้ระยะลึกได้อย่างไร: กล้องสองเลนส์กับการวัดเวลาแสง
กล้องสองเลนส์ (stereo vision)
วิธีนี้ใช้แสงที่มีอยู่ในพื้นที่ จึงต้องการแสงระดับหนึ่ง ตาม
การวัดเวลาแสงเดินทาง (time of flight)
วิธีนี้มีแสงของตัวเอง จึงทำงานในที่มืดได้ แต่แสงแดดจัดมีแสงอินฟราเรดปนอยู่มาก อาจรบกวนสัญญาณที่สะท้อนกลับ และพื้นผิวมันวาวอาจทำให้แสงสะท้อนหลายทางจนค่าระยะคลาด
| กล้องสองเลนส์ (stereo vision) | วัดเวลาแสง (time of flight) | |
|---|---|---|
| หลักการ | เทียบภาพจากสองเลนส์ หาความต่างของตำแหน่ง | ยิงแสงอินฟราเรดแล้ววัดเวลาที่สะท้อนกลับ |
| แหล่งแสง | ใช้แสงในพื้นที่ | มีแสงของตัวเอง |
| ทำงานได้ดีเมื่อ | พื้นที่มีแสงพอ รวมถึงพื้นที่สว่างมาก | พื้นที่แสงน้อยหรือมืด |
| ต้องระวังเมื่อ | พื้นที่มืดมาก | แดดจัดส่องตรง พื้นผิวมันวาวมาก |
| ภาพระยะลึกสำหรับหาคนและติดตาม | ภาพระยะลึกสำหรับหาคนและติดตาม |
ทั้งสองวิธีให้ผลลัพธ์แบบเดียวกัน คือภาพระยะลึก ขั้นตอนหลังจากนั้นจึงคล้ายกัน สิ่งที่ควรดูจึงไม่ใช่ว่าวิธีไหนดีกว่าเสมอ แต่ดูว่าสภาพแสงของจุด
จากภาพระยะลึกถึงตัวเลข: 5 ขั้นในตัวเครื่อง
- สร้างภาพระยะลึก หลายครั้งต่อวินาที ด้วยกล้องสองเลนส์หรือการวัดเวลาแสง
- แปลงเป็นความสูงจากพื้น โดยใช้ความสูง
ติดตั้ง บางรุ่นวัดความสูงติดตั้ง และปรับเทียบเองอัตโนมัติ (ตามข้อมูล ของ Xovis รุ่น PF-L) - หาคน มองหารูปทรงที่สูงกว่าเกณฑ์และมีลักษณะศีรษะกับไหล่ ปัจจุบันหลายรุ่นใช้ปัญญาประดิษฐ์ (AI) ในตัวเครื่องช่วยขั้นนี้
- ติดตามการเคลื่อนที่ (tracking) แต่ละคนกลายเป็นจุดที่เคลื่อนที่ เครื่องเชื่อมจุดเดียวกันจากภาพหนึ่งไปอีกภาพ จึงรู้ทิศทางและเส้นทาง
- ตรวจเหตุการณ์แล้วส่งตัวเลข เช่น จุดนี้ข้ามเส้นนับขาเข้า จุดนี้อยู่ในโซนมาแล้วกี่วินาที แล้วส่งออกเป็น
ข้อมูล ตัวเลขและพิกัด
ภาพที่ใช้ในขั้นที่ 1 ถึง 4 อยู่ในหน่วยความจำของเครื่องเพื่อคำนวณเท่านั้น
เส้นนับและโซน: ตั้งค่าให้ตอบคำถามที่ต้องการ
หลัง
เส้นนับ (counting line) เป็นเส้นเสมือนที่ลากผ่านพื้นที่ เมื่อจุดที่ติดตามข้ามเส้น เครื่องนับหนึ่งครั้งพร้อมทิศทาง ใช้กับ
โซน (zone) เป็นพื้นที่ที่กำหนดขอบเขต เครื่องรู้ว่าในโซนมีคนอยู่กี่คนตอนนี้ และแต่ละคนอยู่นานเท่าไร ใช้วัดจำนวนคนในพื้นที่ (occupancy) เวลาที่อยู่ในพื้นที่ (dwell time) และความยาวคิว อ่านวิธีใช้ dwell time ได้ที่บทความDwell Time และ Heatmap ในห้างและร้านค้า
| สิ่งที่ตั้ง | ตัวอย่างการใช้ | |
|---|---|---|
| เส้นนับที่ประตู | จำนวนเข้าและออกแยกทิศ | ยอดคนเข้าร้านหรือเข้าห้างรายชั่วโมง |
| เส้นนับบนทางเดินหน้าร้าน | จำนวนคนเดินผ่าน | เทียบกับคนเข้าร้าน เพื่อดูว่าหน้าร้านดึงคนได้แค่ไหน |
| โซนหน้าเคาน์เตอร์ | จำนวนคนรอและ |
|
| โซนลานกิจกรรม | จำนวนคนในพื้นที่และเวลาที่อยู่ | วัดผลกิจกรรมใน |
ข้อควรระวังคือขอบโซนและตำแหน่งเส้นมีผลต่อตัวเลขโดยตรง ถ้าเส้นนับอยู่ใกล้ประตูเกินไป คนที่ยืนลังเลหน้าประตูอาจข้ามไปมาหลายครั้ง ระบบที่ดีจึงต้องตั้งค่าโดยดูการเดินจริงของจุดนั้น และต้องตรวจซ้ำเมื่อมีการปรับผังร้าน
แยกผู้ใหญ่ เด็ก และรถเข็นด้วยความสูง
เพราะเครื่องรู้ความสูงของทุกสิ่งที่มองเห็น จึงตั้งเกณฑ์ความสูง (height filtering) ได้ เช่น
- ไม่นับสิ่งที่เตี้ยกว่าเกณฑ์ รถเข็นช้อปปิ้ง รถเข็นเด็ก กระเป๋าเดินทาง และสัตว์เลี้ยง จึงไม่ถูกนับเป็นคน
- แยกนับเด็กกับผู้ใหญ่ ตั้งเกณฑ์ความสูงช่วงหนึ่งเป็นเด็ก เพื่อดูสัดส่วนครอบครัวในวันหยุด หรือไม่นับเด็กเล็กในยอดลูกค้าที่ใช้คำนวณ
อัตราการซื้อ
เกณฑ์ความสูงเป็นการตั้งค่า ไม่ใช่การรู้อายุจริง เด็กที่ตัวสูงหรือผู้ใหญ่ที่ตัวเล็กอาจอยู่คนละฝั่งของเกณฑ์ เด็กที่ถูกอุ้มก็อยู่ในความสูงของผู้ใหญ่ที่อุ้ม องค์กรควรตกลงกันว่าจะใช้เกณฑ์ใดและใช้ตัวเลขนี้
คนเดินเป็นกลุ่ม และพนักงาน
นับเป็นกลุ่ม (group counting) ครอบครัวสี่คนที่เดินเข้าร้านด้วยกันมักซื้อเพียงบิลเดียว ถ้านับเป็นลูกค้าสี่คน
แยก
ความสูงติดตั้ง กับพื้นที่ครอบคลุม
ตัวอย่างจาก
| รุ่น | ช่วงความสูง |
พื้นที่ครอบคลุม |
|---|---|---|
| PF-L | 2.00–6.00 เมตร | 3.20×3.20 เมตร ที่ความสูง 2.20 เมตร · 9.60×9.60 เมตร ที่ 3.00 เมตร · สูงสุด 10.00×10.00 เมตร ที่ 3.50–6.00 เมตร |
| PC2SE | 2.20–6.00 เมตร (รุ่น UL สำหรับเพดานต่ำ 1.95–3.50 เมตร) | 7.00×5.00 เมตร ที่ความสูงตั้งแต่ 4.50 เมตร |
| PC3SE | 6.00–20.00 เมตร สำหรับโถงเพดานสูง เช่น |
สูงสุด 12.00×9.00 เมตร ตามรุ่นและความสูง |
สำหรับ
เรื่องอื่นที่ต้องดูในการวางตำแหน่ง
- สิ่งกีดขวางใต้เพดาน ป้ายแขวน โคมไฟ หรือท่อ ที่บังมุมมองของ
เซ็นเซอร์ - ประตูบานเปิดหรือบานหมุน ที่เคลื่อนที่อยู่ในพื้นที่ที่มองเห็น
- สภาพแวดล้อม รุ่นใน
อาคาร ของ Xovis ทำงานที่อุณหภูมิ 0–45 องศาเซลเซียส ความชื้น 20–80% แบบไม่ควบแน่น ส่วนจุดกลางแจ้งมีรุ่นเฉพาะ - จุดที่ต้องนับซ้ำทุกทาง ถ้าจะคำนวณจำนวนคนใน
อาคาร ต้องนับครบทุกทางเข้า ออก รวมทางเชื่อมลานจอดรถ และสถานีรถไฟฟ้า
ข้อมูล ที่ส่งออก: ตัวเลข ไม่ใช่ภาพ
สิ่งที่ทำให้
เซ็นเซอร์ ประมวลผลทั้งหมดในตัวเครื่อง และส่งข้อมูล ออกเป็นตัวอักษรเท่านั้น ไม่มีข้อมูล ที่ระบุตัวบุคคลข้อมูล ที่ส่งออกเป็นข้อมูล ประกอบ (metadata) เช่น พิกัด ไม่มีข้อมูล ชีวมิติหรือข้อมูล ส่วนบุคคล- ตั้งค่าความเป็นส่วนตัวได้ 4 ระดับ และได้ตรา ePrivacy seal สำหรับการใช้งานตามกฎหมายคุ้มครอง
ข้อมูล ของสหภาพยุโรป (GDPR) - ส่ง
ข้อมูล เข้าระบบอื่นผ่านช่องทางเชื่อมต่อระบบ (API) และโปรโตคอลมาตรฐาน เช่น HTTP(S), MQTT(S) และ SFTP และเก็บข้อมูล ในเครื่องได้นานสูงสุด 3 ปี ขึ้นกับจำนวนตัวนับที่ตั้งไว้
ข้อจำกัดที่ควรรู้
- ต้องมีจุด
ติดตั้ง บนเพดาน ในช่วงความสูงที่รุ่นนั้นรองรับ พื้นที่เปิดโล่งไม่มีเพดานต้องใช้รุ่นกลางแจ้งหรือโครงยึด - นับได้เฉพาะพื้นที่ที่มองเห็น จุดอับระหว่าง
เซ็นเซอร์ ทำให้เส้นทางขาดช่วง - การตั้งค่าต้องตามผังจริง เมื่อย้ายประตู ปรับผังร้าน หรือเพิ่มบูธ ต้องตรวจเส้นนับและโซนใหม่
- ความแม่นยำขึ้นกับหน้างาน ความสูง
ติดตั้ง แสง และความหนาแน่น ของคนต่างกันในแต่ละจุด จึงควรทดสอบเทียบกับการนับโดยคนในจุดที่ยากที่สุดก่อนขยายผล
เซ็นเซอร์ นับคน 3 มิติกับ IMAS
IMAS ใช้
ระบบนับคน 3 มิติ ใช้เซ็นเซอร์ ของ Xovis ซึ่งเป็นแบบกล้องสองเลนส์ประมวลผลในตัวเครื่องแดชบอร์ด XPERIO แปลงข้อมูล จากเซ็นเซอร์ 3 มิติเป็นภาพข้อมูล รวมทุกจุดไว้ในแดชบอร์ด เดียว- ดูการใช้งานใน
ศูนย์การค้า และสนามบิน และการขนส่ง
ตัวเลขจาก
คำถามที่พบบ่อย
−เซ็นเซอร์ นับคน 3 มิติคืออะไร
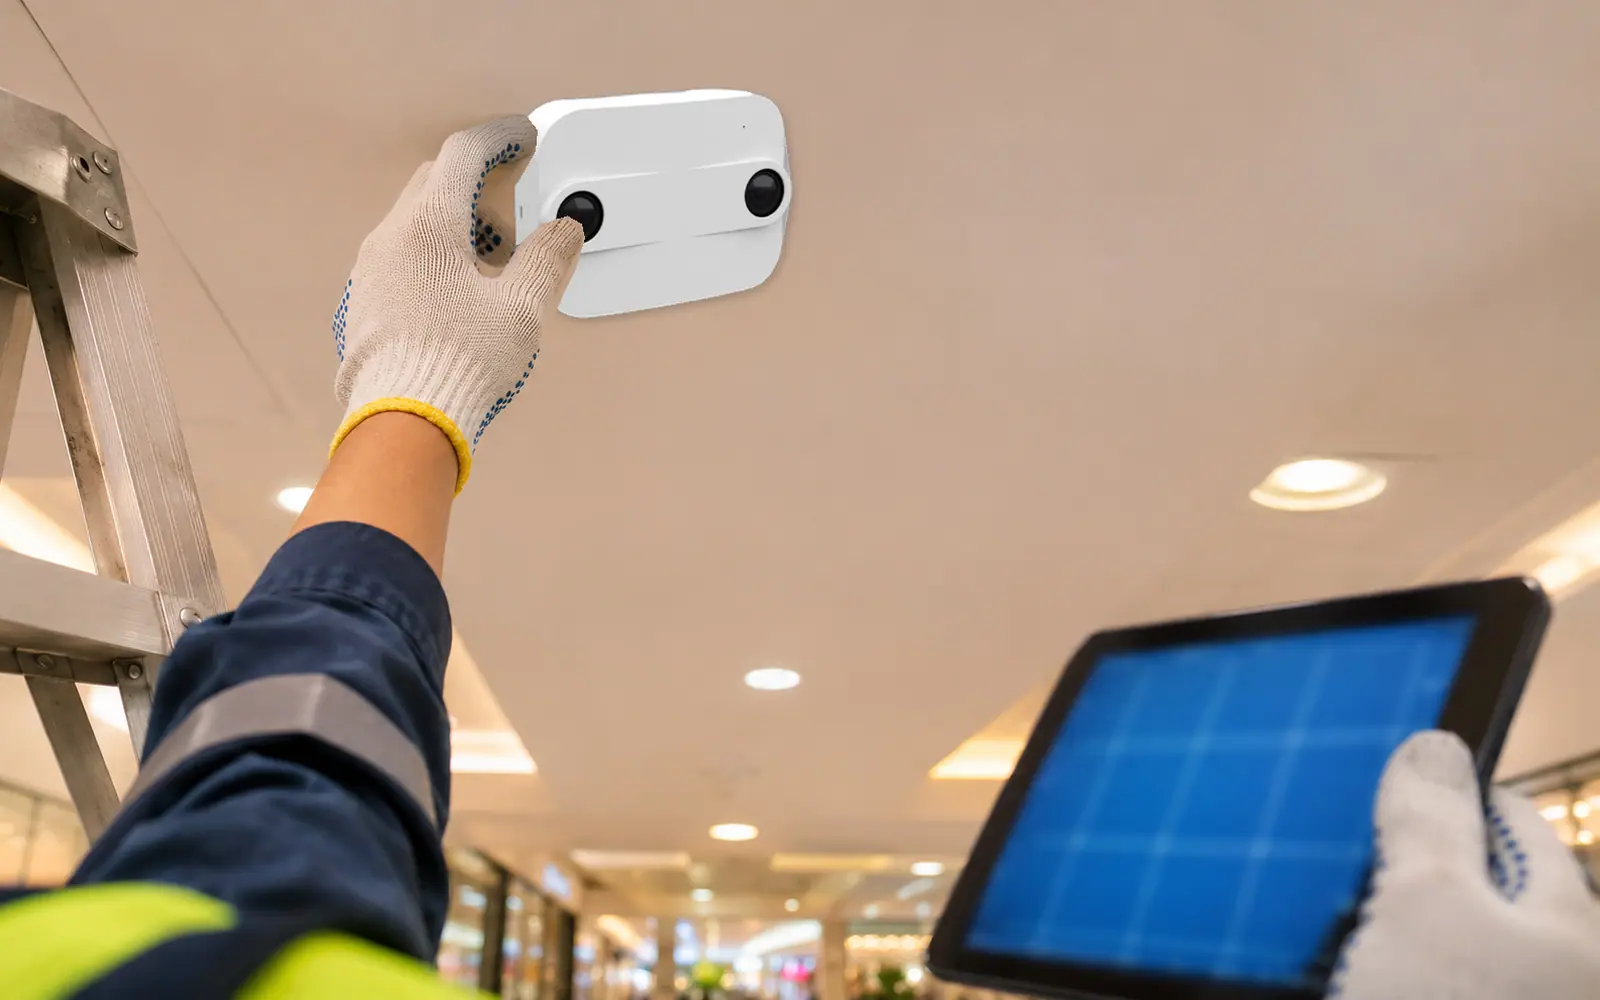
คืออุปกรณ์ติดเพดานที่สร้างภาพระยะลึกของพื้นที่ด้านล่าง แล้วใช้ความสูงของสิ่งที่มองเห็นหาคน ติดตามการเคลื่อนที่ และนับเมื่อคนข้ามเส้นหรืออยู่ในโซนที่กำหนด
+Stereo vision กับ time of flight ต่างกันอย่างไร
Stereo vision ใช้กล้องสองเลนส์เทียบภาพเพื่อหาระยะลึก อาศัยแสงในพื้นที่ ส่วน time of flight ยิงแสงอินฟราเรดของตัวเองแล้ววัดเวลาที่สะท้อนกลับ ทำงานในที่มืดได้ แต่แดดจัดอาจรบกวน ทั้งสองแบบได้ภาพระยะลึกเหมือนกัน
+เซ็นเซอร์ 3 มิติแยกเด็กกับรถเข็นได้อย่างไร
ใช้เกณฑ์ความสูง สิ่งที่เตี้ยกว่าเกณฑ์ เช่น รถเข็น จะไม่ถูกนับเป็นคน และตั้งช่วงความสูงเพื่อแยกนับเด็กได้ แต่เกณฑ์ความสูงไม่ได้บอกอายุจริง จึงควรตกลงเกณฑ์ให้เหมือนกันทุกสาขา
+นับคนแบบไม่ระบุตัวตน หมายความว่าอะไร
หมายถึงระบบรู้ว่ามีคนกี่คน เดินไปทางไหน และอยู่นานเท่าไร โดยไม่รู้ว่าคนนั้นเป็นใคร
+ต้องติดเซ็นเซอร์ สูงเท่าไร
ขึ้นกับรุ่น เช่น ตาม
อยากรู้ว่าทางเข้า ของคุณต้องใช้เซ็นเซอร์ กี่ตัว
ทีม IMAS ช่วยสำรวจความสูงเพดาน ความกว้าง
แหล่งอ้างอิง
- Xovis AG. Sensor technology, PF-Series และ Solutions: Retail. เว็บไซต์ xovis.com (อ่านเมื่อ 18 พ.ย. 2569)
- Xovis AG. Technical Datasheet PF-L (V1.5) และ Technical Datasheet PC2SE (V7)
- Xovis AG. Sensor Selection Guide (Metric, Version July 2026)
- e-con Systems. ToF cameras vs stereo cameras: which 3D depth technology wins. เว็บไซต์ e-consystems.com
- Luxonis. ToF Depth Perception. เอกสารออนไลน์ docs.luxonis.com
- IMAS Analytics (2026).
โซลูชัน ของเรา. เว็บไซต์ imas-analytics.ai